Antigravity SDK 로컬 에이전트: 오프라인 실행과 하이브리드의 데이터 경계
코드가 외부 API로 전송되면 곤란한 팀은 “로컬 모델을 지원한다”는 문구만으로 에이전트를 도입해도 될까? 모델의 추론이 내 컴퓨터에서 일어나는지와 에이전트의 도구가 어떤 파일을 읽고 어디에 요청을 보내는지는 별개의 질문이다. 더구나 클라우드 모델을 계획자에 섞으면 로컬 작업자만 쓰는 경우와 데이터 경계가 달라진다. 이 글은 Google의 2026년 9월 23일 발표와 공식 Python SDK README의 Local AI Models 절을 읽고, 도입 전에 물어야 할 질문을 판단표로 정리한다. 제품 설치 후기나 성능 재현 보고가 아니다.
1. 로컬이라는 말이 가리키는 층
Google은 Antigravity SDK가 LiteRT와 Gemma 4 26B A4B를 시작으로 로컬 에이전트 작업을 지원한다고 발표했다. README 예제는 google-antigravity와 litert-lm을 설치하고 모델을 가져온 뒤, LiteRTAgentConfig(model_path=MODEL_PATH).lightweight()를 Agent에 전달한다. 모델 파일 경로를 직접 지정하는 이 예제는 로컬 추론 구성의 출발점이다. 공개된 문서를 읽었다는 사실은 우리 환경에서 그 모델이 돌아갔다거나 완전한 네트워크 차단을 시험했다는 뜻이 아니다.
발표가 말하는 오프라인 이점은 로컬 모델을 이용하는 해당 구성의 특성이다. 같은 글의 하이브리드 데모에는 클라우드 계획자가 따로 등장한다. 따라서 “SDK가 로컬 모델을 지원한다”에서 “이 SDK로 만든 모든 에이전트는 외부 통신을 하지 않는다”로 건너뛰면 안 된다. 도구 호출, 업데이트·다운로드, 원격 추론 백엔드까지 포함한 실제 네트워크 경계는 구성을 정하고 따로 확인해야 한다.
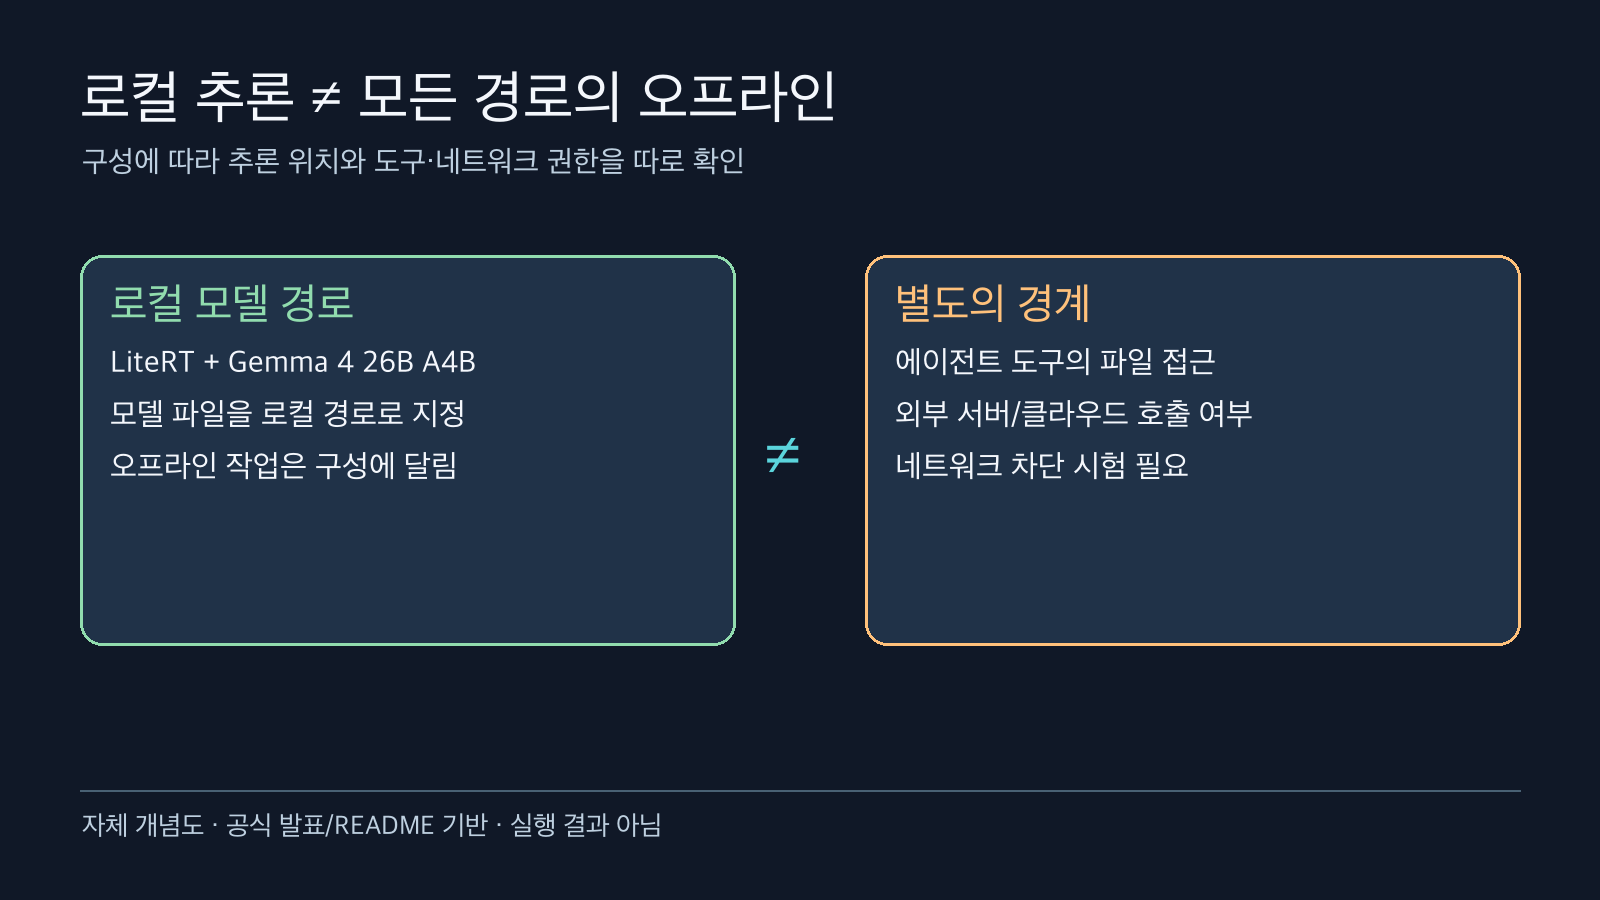
로컬 모델 지정만으로 모든 도구의 오프라인 동작이 보장되는 것은 아니다. 자체 개념도이며 실행 캡처가 아니다. 출처: developers.googleblog.com/introducing-support-for-local-ai-models-in-the-antigravity-sdk.
2. 시작 조건: 모델 이름과 메모리 권장은 성능 증거가 아니다
공식 README는 현재 gemma-4-26B-A4B-it-gpu.litertlm 파일과 가장 잘 작동한다고 적고, 다른 .litertlm 파일은 성능이 낮거나 전혀 동작하지 않을 수 있다고 경고한다. 최소 24GB VRAM/공유 메모리와 64K 컨텍스트 크기도 README의 권장 값이다. 발표문의 메모리 표현은 >24GB다. 이를 모든 장치에서 검증된 절대 최소 사양 또는 처리 속도 보장으로 바꾸지 말자. 26B A4B는 여기서 모델 식별자의 일부이지 처리량이나 정확도 점수가 아니다.
따라서 도입 전에는 GPU/공유 메모리의 실제 가용량, 모델 파일 형식, 필요한 문맥 길이와 동시 실행 수를 팀의 장비별로 확인해야 한다. 이 글은 모델을 내려받거나 벤치마크하지 않았다. API 요금이 없다는 발표의 이점 역시 장비 비용·전력·운영 비용이 사라진다는 뜻은 아니다. 설치 명령을 곧바로 실무 권고로 복사하기보다, 격리된 시험 장비와 용량 계획을 먼저 마련하는 편이 안전하다.
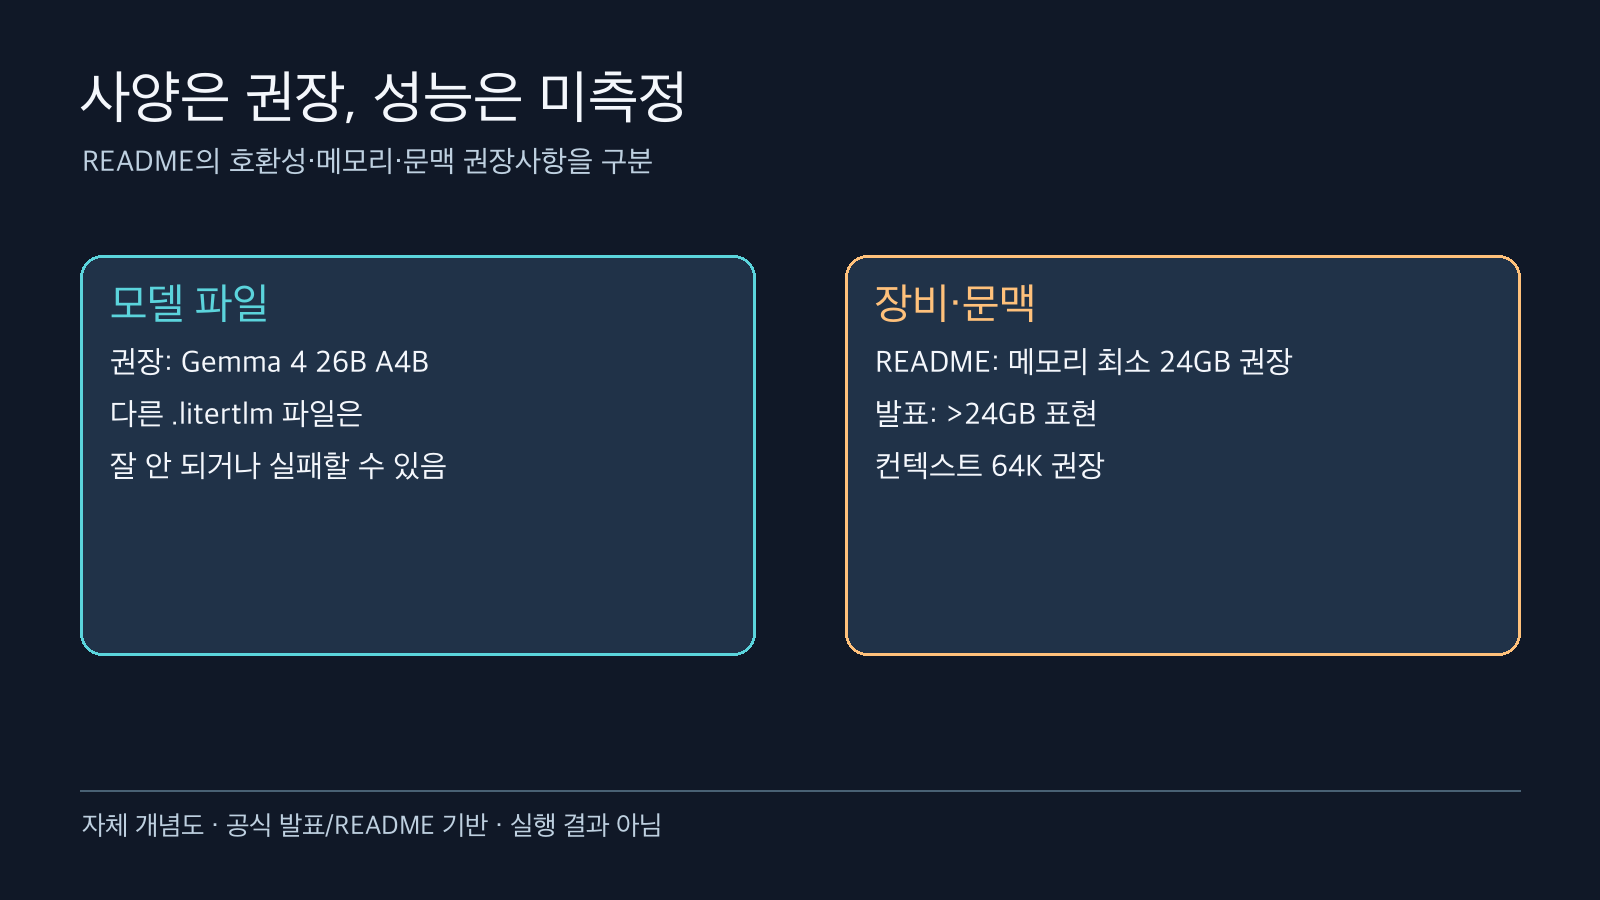
README의 메모리·문맥 권장과 파일 호환성 주의. 발표문은 >24GB로 표기하며, 실제 성능은 측정하지 않았다. 출처: github.com/google-antigravity/antigravity-sdk-python#local-ai-models.
3. 하이브리드 데모의 숫자는 어디까지인가
발표에 나온 보안 패치 시연은 auth.py, billing.py, database.py의 세 모듈을 대상으로 한다. Google의 설명에 따르면 Gemini 3.8 Flash가 파일명과 작업 설명으로 계획을 세우고, 로컬 Gemma 작업자들이 감사·패치·테스트를 맡았다. Google은 녹화된 그 실행에서 클라우드 토큰 95개, 로컬 토큰 3,322개, 전체 토큰 중 로컬 비중 97.2%라고 보고한다. 이 수치는 발표자가 제시한 단일 시연의 사용량이지 일반 작업의 비용 절감률, 보안 보장률, 패치 성공률이 아니다. 여기서는 시연 코드를 직접 실행하지 않았다.
핵심은 “코드를 업로드하지 않았다”는 발표 속 설명과 “클라우드로 아무 정보도 가지 않았다”는 주장이 다르다는 점이다. 해당 시연에서 계획자는 파일명과 작업 설명을 받았다. 그 메타데이터 자체가 민감한 조직이라면 코드 본문이 남았다는 이유만으로 승인하면 안 된다. 반대로 모든 로컬 구성에 이 계획자 호출이 필수라고 읽어서도 안 된다. 하이브리드 선택 시에는 실제 전달되는 필드, 도구 로그, 네트워크 경로를 별도로 규정해야 한다.
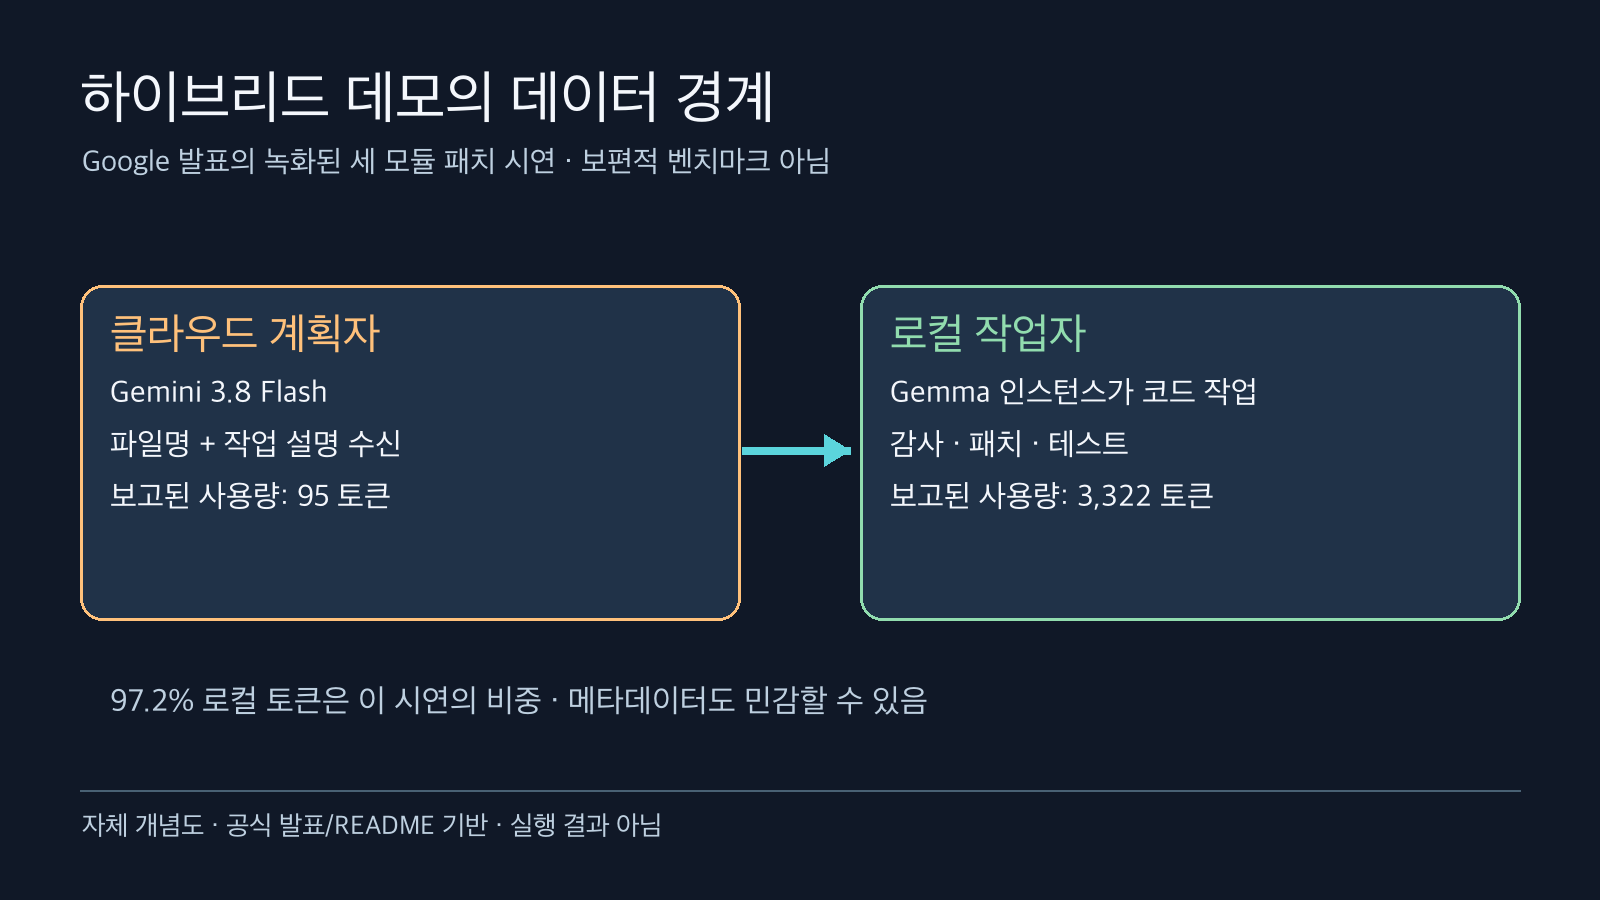
95 클라우드·3,322 로컬 토큰과 97.2%는 Google의 한 녹화된 세 모듈 시연 보고치다. 일반 비용·보안 보장이 아니다. 출처: developers.googleblog.com/introducing-support-for-local-ai-models-in-the-antigravity-sdk.
4. 실무 판단표: 실행 위치, 입력, 권한을 분리한다
실행 위치, 클라우드로 넘어가는 입력, 도구 권한을 각각 따로 승인한다. 다음 표는 공식 발표의 두 사용 형태와 예제 코드의 권한 설정을 바탕으로 만든 운영 판단 도구다.
| 도입 상황 | 먼저 확인할 것 | 아직 주장할 수 없는 것 |
|---|---|---|
| 네트워크가 끊긴 환경에서 로컬 작업만 허용 | 로컬 모델 파일·LiteRT 구성, 오프라인에서 필요한 패키지와 도구, 실제 차단 시험 | 문서만 읽고 모든 도구가 오프라인이라고 단정 |
| 클라우드 계획자와 로컬 작업자를 혼합 | 계획자에게 전달할 파일명·작업 설명의 분류, 코드·로그·프롬프트 경계, 감사 기록 | “코드가 남으니 메타데이터도 안 나간다”는 단정 |
| 로컬 에이전트에 파일 쓰기·셸 도구 부여 | 작업 디렉터리와 도구별 허용 범위, 신뢰하지 않는 입력의 격리, 승인 지점 | 로컬 추론이라는 이유로 도구 실행까지 안전하다는 단정 |
| Ollama·LM Studio·vLLM 등 다른 서버 사용 | LocalOpenAIAgentConfig의 대상 서버와 네트워크 위치, 모델별 호환 테스트 |
LiteRT 예제만으로 타 백엔드의 동등한 동작 보장 |
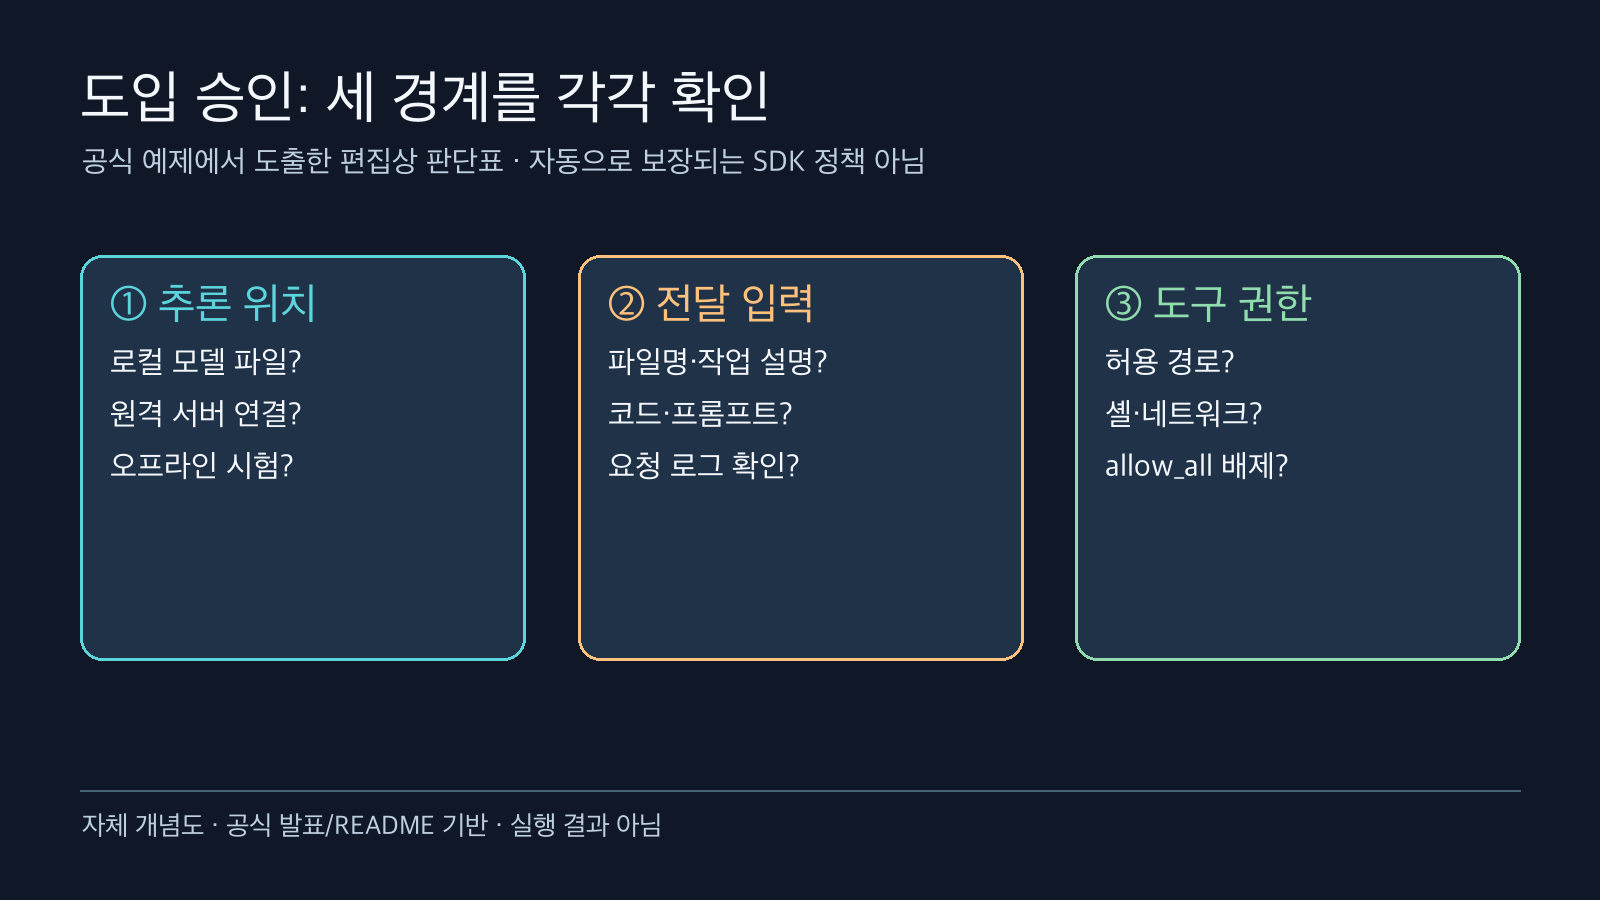
도입 승인 질문은 발표·예제에서 도출한 편집상 판단 절차이며 SDK의 자동 보안 정책은 아니다. 출처: developers.googleblog.com/introducing-support-for-local-ai-models-in-the-antigravity-sdk.
발표의 리소스 모니터 예제는 workspaces=[WORKING_DIR]와 policies=[policy.allow_all()]을 설정한다. 데모에서 동작을 쉽게 보여 주려는 넓은 허용 정책으로 읽어야지, 신뢰할 수 없는 저장소나 입력에 그대로 적용할 안전 기본값으로 받아들여서는 안 된다. 작업 공간을 지정했다는 사실만으로 도구가 읽을 수 있는 모든 경로와 외부 연결이 제한된다고 추론할 수도 없다. 필요한 도구만 허용하고 파일·네트워크 접근을 별도로 검증하는 것은 이 글의 편집상 안전 제안이지 SDK가 자동으로 강제한다는 기능 주장이 아니다.
5. 무엇을 확인한 뒤 도입할까
한 팀이 완전 오프라인을 목표로 한다면 작은 격리 시험에서 모델 로딩, 파일 읽기·쓰기, 도구 호출과 네트워크 차단 상태를 관측해 남겨야 한다. 하이브리드가 필요하다면 클라우드로 보낼 수 있는 작업 설명의 범위를 먼저 정의하고, 요청 로그에서 그 경계를 확인해야 한다. 성능 판단은 공개 데모의 토큰 수를 복사하는 대신 자기 장비와 실제 작업에서 품질·지연·비용을 따로 측정해야 한다. 이 점검 순서는 특정 환경에서 이미 검증된 성능 결과가 아니라, 발표의 주장 범위를 넘지 않기 위한 승인 절차다.
아래 판단표는 공식 예제를 바탕으로 재구성한 편집상 점검 도구이며, 이 글에서는 SDK·모델·데모를 설치하거나 독립 실행하지 않았다. Google은 Ollama, LM Studio, vLLM 같은 OpenAI 호환 서버를 LocalOpenAIAgentConfig로 연결할 수 있다고도 설명하지만, 여기서 보존해 읽은 README 예제는 LiteRT 경로를 보여 준다. 타 서버 호환성이나 데이터 경계는 별도 환경에서 검증할 문제다. 원문 확인: Google Developers Blog 발표, Antigravity SDK README. 이 글의 도형은 공식 화면이나 실제 실행 캡처가 아닌 자체 제작 설명도다.


댓글
댓글 쓰기